















Conseils d'utilisation et de sécurité 2899522 Dobot MG400 DT-AC-PGE2-001 Module d'extension
Description
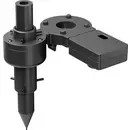
Le PGE-2 est un grappin électrique parallèle fin industriel avec un contrôle précis de la force, une taille compacte et un retour d'informations en temps réel. Il dispose de 5 trous de fixation pour s'adapter aux différentes conditions d'installation. Adapté pour différentes applications nécessitant un contrôle de la force ou une flexibilité, telles que le montage, le tri et la manipulation de matériaux dans des secteurs tels que les semi-conducteurs, l'électronique grand public, la médecine et l'automatisation.
Compact : design intégré pour économiser de l'espace d'installation. Réponse rapide : il permet de régler la position du grappin, la force de préhension et la vitesse de rotation du grappin, avec différentes combinaisons pouvant être configurées de manière flexible. Retour en temps réel : l'état du grappin peut être lu en temps réel par programmation et par le témoin de préhension. Commande intelligente : le processus de préhension s'effectue via une combinaison de commande de force et de commande de position. Bouts des doigts personnalisables : les bouts des doigts peuvent être facilement remplacés et adaptés aux besoins spécifiques.
Ce texte a été traduit par une machine.
Contenu de la livraison
Mini-pince servo
Module USB vers 485
Câble ;
Plaque de montage
Adaptateur de pince x 2
Contrôleur de grappin
Mode d'emploi
Description
Le PGE-2 est un grappin électrique parallèle fin industriel avec un contrôle précis de la force, une taille compacte et un retour d'informations en temps réel. Il dispose de 5 trous de fixation pour s'adapter aux différentes conditions d'installation. Adapté pour différentes applications nécessitant un contrôle de la force ou une flexibilité, telles que le montage, le tri et la manipulation de matériaux dans des secteurs tels que les semi-conducteurs, l'électronique grand public, la médecine et l'automatisation.
Compact : design intégré pour économiser de l'espace d'installation. Réponse rapide : il permet de régler la position du grappin, la force de préhension et la vitesse de rotation du grappin, avec différentes combinaisons pouvant être configurées de manière flexible. Retour en temps réel : l'état du grappin peut être lu en temps réel par programmation et par le témoin de préhension. Commande intelligente : le processus de préhension s'effectue via une combinaison de commande de force et de commande de position. Bouts des doigts personnalisables : les bouts des doigts peuvent être facilement remplacés et adaptés aux besoins spécifiques.